



目次
◆はじめに
『介護・福祉の現場で働く方に、いつもとは違った視点でその分野を研究している人を知ってもらいたい』という想いで始まったこちらの大学の研究室紹介。
第17回目は金沢大学で『機械工学をベースとした医療福祉ロボット』を研究している立矢宏先生にお伺いしました。
「研究の概要について教えてください」
人の動作の補助にロボットを利用することが注目されています。代表的な例として、ロボットの発生力で人の作業を補助する、いわゆるパワーアシスト用ロボットは開発が進み、介護の現場でも、その利用が期待されています。
一方、ロボットは力の発生だけでなく、正確な位置決め動作を行うことも得意です。私たちは、このようなロボットの能力を人の補助に利用する、スキルアシストアームの研究を行っています。スキルアシストアームによって難しい作業を誰でも行えるようにする、また、手足の動作が不自由な方が健常者と同等な動きを行えるようにする、さらに、リハビリテーションの施術を容易に行えるようにするなどを目指しています。
スキルアシストアームの補助は、人の手足をロボットが強制的に動かすのではなく、人が主体的に手足を動かし、その動きが正確な動作となるようにロボットが補助します。すなわち、動作の速さ、力は、人が加減し、位置や姿勢をロボットが正確に導きます。
スキルアシストアームは、人とロボットの協調を実現する一つの手法です。ロボットは正確な軌跡を描くことなどは得意ですが、柔らかなものをつかむなど、環境に応じた力、また、速度の加減はあまり得意でありません。しかし、スキルアシストでは、それらを人間が行ってくれます。いわば、人とロボットの得意分野を活かす方法であり、福祉、医療のみならず、工業分野においても広く利用が可能と考えています。
「研究の詳細について教えてください」
私たちが提案するスキルアシストアームは、受動関節を利用して人の動作の補助を実現します。例えば、人の腕に似ている開ループ機構を用いた、皆さんがよく目にするロボットアームは、すべての関節にモータを接続しています。これらのモータを、目標とする動作にあわせて回転させることで、ロボットが動作します。私たちが提案するスキルアシストアームでは、いずれかの関節はモータで動かさず、自由に回転できるようにします。したがって、人がロボットアームの先端を持って動かすと、受動関節が回転するため、ロボットの先端も人の動きに応じて動きます。
このとき、受動関節の回転を測定し、その回転角変位に応じて、モータを接続している関節の回転を適切に制御することで、人が把持しているロボットの先端を目標とする軌跡に沿って動作させることができます。このような制御を短時間で行うため、人は自分の思った速さ、力加減でロボットの先端を動かせる一方、その軌跡は目標とする軌跡に沿うように案内されることになります。
図1は製作した3次元空間での軌跡補助が可能なスキルアシストアームです。このアームを利用して、例えば図2のように空間で人はきれいな円を描くことが可能となります。また、図3は2次元平面のアシストが可能なアームを用いて人が波状の面に文字を書いた例です。このように様々な面に正確な文字や、絵などの描画が行えます。ロボットだけでこのような作業をさせようとすると、ペン先を適度に描画面に押しあてることが難しく、制御などを工夫しないと、きれいな文字は書けません。
図4は人に装着して、動作の補助、リハビリが行えるように、主にワイヤで構成したスキルアシストアームと、動作補助を行った軌跡の例です。通常のロボットアームは剛性の高いフレームなどで構成されるため、人が装着するのは難しいのですが、このようにワイヤを利用したロボットは、軽量で占有空間も少ないため、人が装着することも容易です。
この装置によっても同様に、人は自分の意志で前腕を動かしながら、その軌跡はロボットが案内してくれます。同装置を用いて、食事の補助や、リハビリの補助を実現したいと考えています。
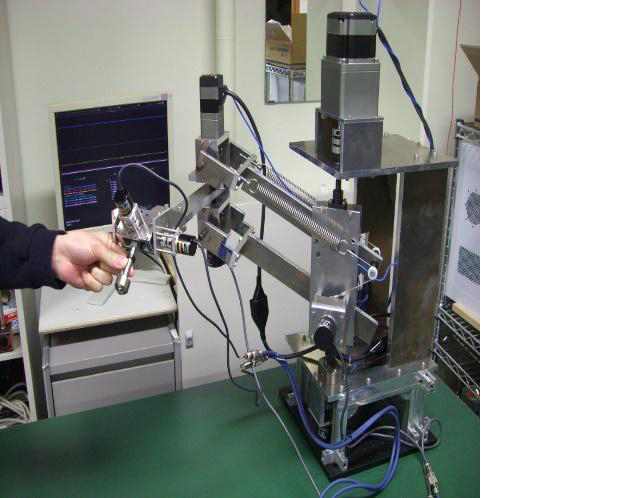 図1 スキルアシストアーム
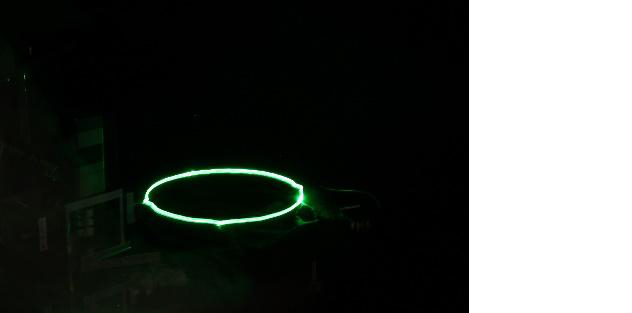 図2 空間での人の動作補助
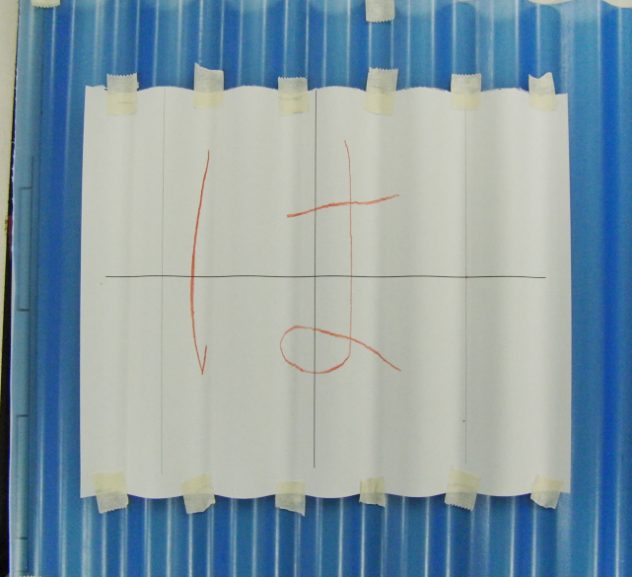 図3 スキルアシストアームを用いた波状面での文字描画
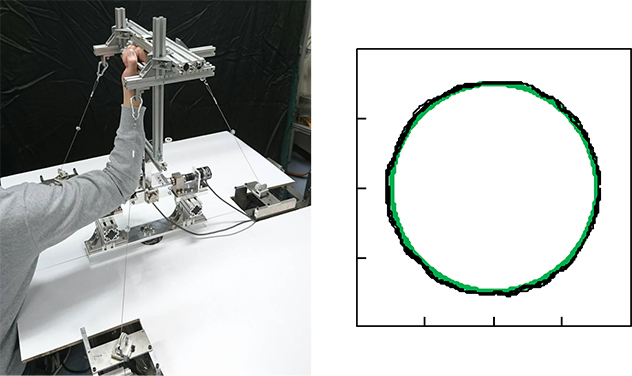 図4 ワイヤ駆動機構を用いた装着形スキルアシストアームと動作例
「今後の研究の展望を教えてください!」
現在のスキルアシストアームは、あらかじめ与えた軌跡に沿った動作の補助を対象としています。リハビリ、また、工業分野への応用など、動作が決まっている場合は、このような補助でもカバーできる範囲が多いと思います。しかし、食事などの日常生活、また、創作的な活動を行う場合には、あらかじめ規定された軌跡でなく、人が意図する軌跡を正確に描けるように補助することが望ましいと考えています。例えば、いくつかのお皿に並べられた料理を自由に選択し、スキルアシストアームの補助でスプーンにすくい、口元まで持っていくなどの動作を可能にしたいと思っています。そのためには、人の意志をアームで感知し、補助を行うことが必要です。そのような技術開発を行っています。
また、今のところ正確な位置決め動作の補助が主体ですが、力の補助も検討しています。ただし、パワーアシストとは異なり、人の訓練を目的とした力の補助を検討しています。リハビリテーションによっては、その治療初期はセラピストによって他動的に患者さんの手足を動作ささせますが、その後は、なるべく患者さん自身によって自動的な動作を行うよう促すことが、早期の快復につながります。そこで、スキルアシストアームも、最初は他動的に患者さんの患部を動作させ、患者さん自身が意図的に患部を動かせるようになった場合には、受動的に動作軌跡のみを補助するように切り替えていき、さらに、最後は負荷を加え、訓練する状態まで行えるリハビリ動作補助の実現を目指しています。
さらに、健常者の健康増進のため、スポーツの訓練機器としての応用も検討しています。スキルアシストアームで、ゴルフや野球のフォームを教示できればおもしろいと思っています。その他、工業分野への応用も検討しており、ロボットによる人の補助、さらに、ロボットと人の協調技術として発展させたいと考えています。
◆金沢大学の基本情報
立矢宏先生、お話ありがとうございました!
最後に、金沢大学の基本情報を記載します。
金沢大学
https://www.kanazawa-u.ac.jp/
------------------------------------
【参考URL】
ロボティクス・デザイン研究室
http://da.ms.t.kanazawa-u.ac.jp/rdlab/


